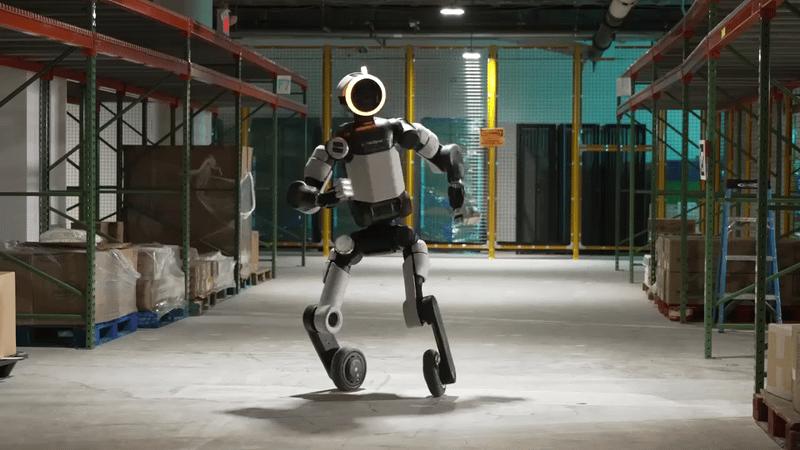
Boston Dynamics заменила ступни человекоподобного робота Atlas на колёса от электросамоката. Компания установила их через адаптеры, подключённые к штатным приводам лодыжек, других изменений в аппаратной части не потребовалось.
Полностью электрическую версию Atlas представили 17 апреля 2024 года — до этого робот работал на гидравлике. В компании подчёркивают, что колёсная версия не пойдёт в серию: это исследовательская платформа. Инженеры проверяли, как обученная в виртуальной среде система управления взаимодействует с реальными электроприводами при работе на пределе характеристик — при высоком крутящем моменте и больших оборотах, под полной массой робота.
В программной модели каждое колесо описали как голеностопный сустав с неограниченным вращением. Для адаптации обучения с подкреплением инженеры изменили структуру вознаграждений, диапазон управляющих команд и алгоритм поддержания положения тела. Обучение шло в симуляторе MuJoCo с переносом модели на реальный аппарат; параметры приводов уточняли по результатам физических испытаний.
Часть движений построили на записях захвата человеческих движений. Робот научился ездить на колёсах, поворачивать и перемещаться боком, а также выполнил прыжок с разворотом на 360 градусов — по словам разработчиков, с первой попытки.
Результаты испытаний уже используют для доработки стандартной версии Atlas с ногами. Следующий проект команды — повысить устойчивость управления к отказам отдельных приводов и научить робота компенсировать такие неисправности.